微信公众号
手机端

搜索




微信扫一扫:分享

微信里点“发现”,扫一下
二维码便可将本文分享至朋友圈

编译/VR陀螺
当地时间10月13日,Google正式向开发者及企业开放Gemini 4 Argon模型,并公布其在空间重建、物理环境理解及机器人控制等领域的技术演示。其中,Real2Sim(现实到仿真)能力成为此次展示的重点之一,模型能够基于真实机器人摄像头视频、第一人称人类操作视频及手绘草图,构建具有物理属性的3D仿真环境。
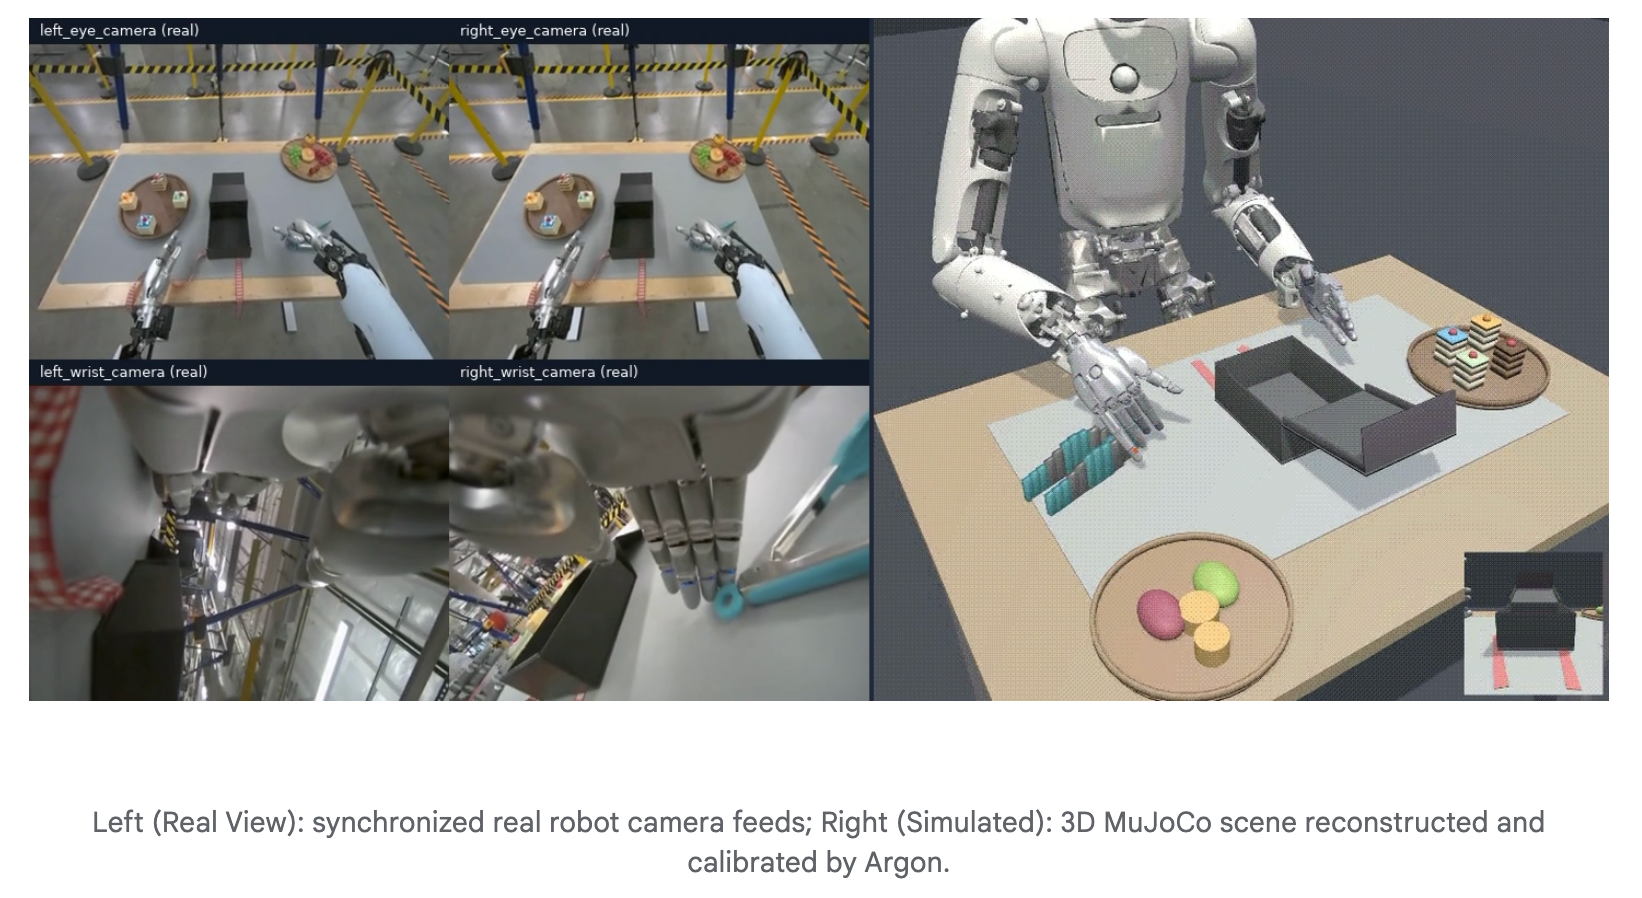
据Google Developers Blog介绍,Gemini 4 Argon能够通过视觉推理识别现实场景中的物体、空间关系及运动状态,并结合MuJoCo物理引擎重建相应的仿真环境。与单纯生成三维视觉模型不同,该技术还涉及物体几何形状、碰撞结构、质量、摩擦力及接触关系等物理属性的建模,使重建场景能够用于机器人动作训练与物理交互验证。
在机器人视角重建方面,Google展示了利用真实机器人遥操作视频生成数字孪生场景的流程。模型通过分析机器人摄像头记录的画面,重建任务物体及其空间位置,并通过迭代调整,使仿真环境中的视觉效果与物体接触行为尽可能接近真实记录。
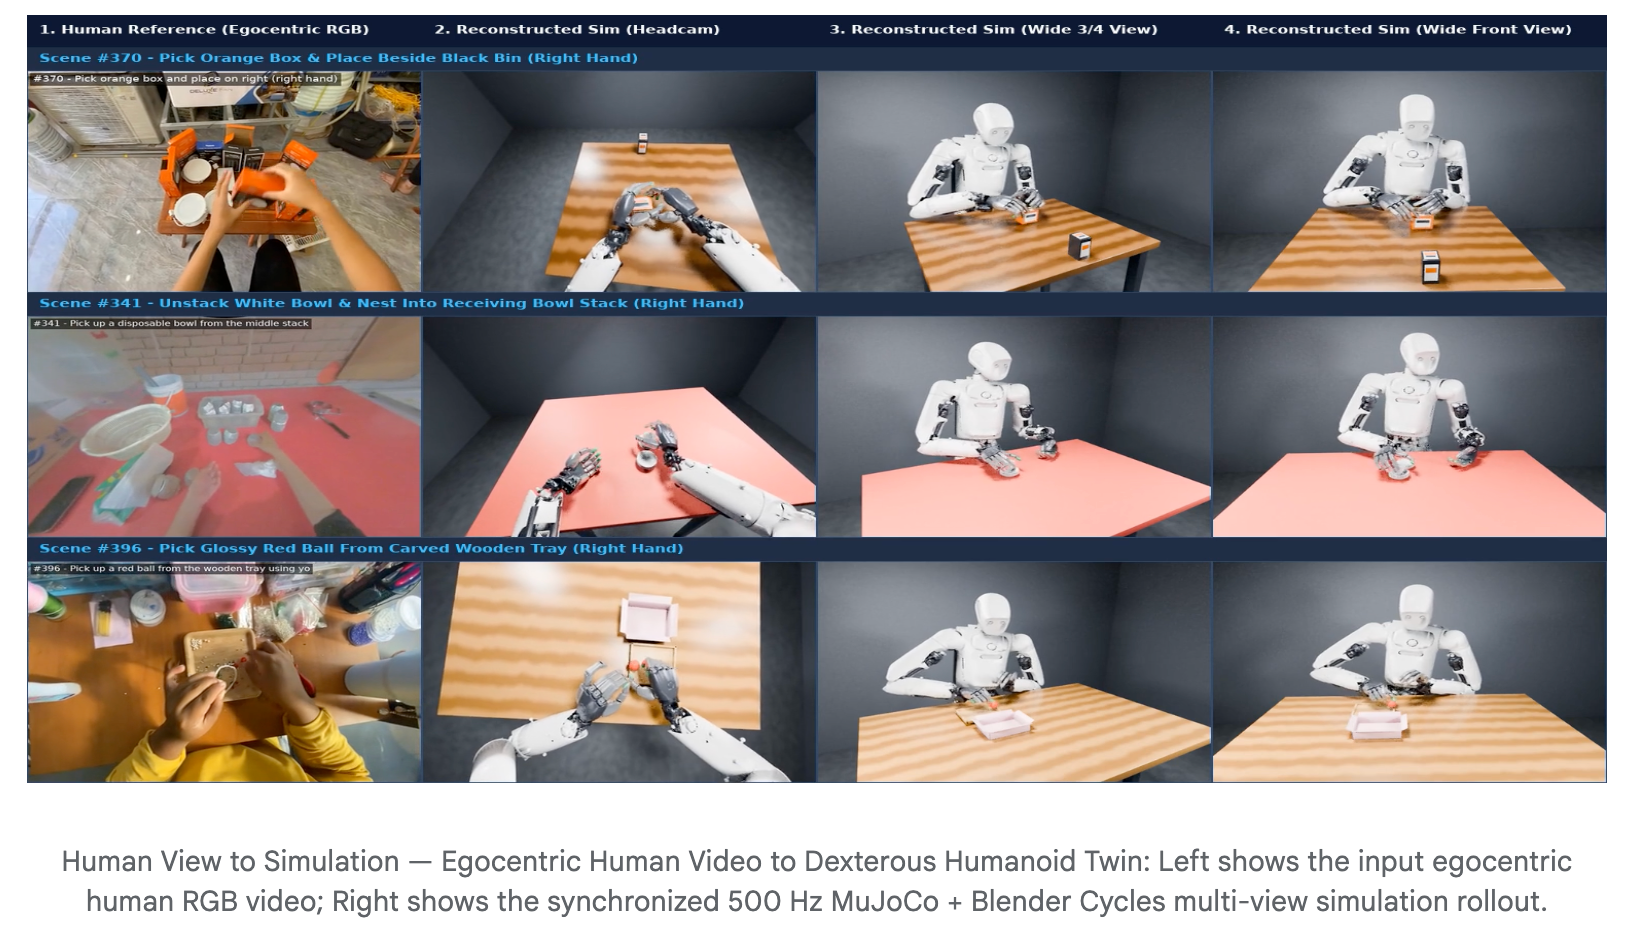
第一人称视频重建是另一项值得关注的能力。 在Google公布的案例中,Gemini 4 Argon结合人类第一视角操作视频、摄像机参数及手部三维关键点等信息,识别操作对象并重建其三维结构,同时将人类手部动作映射至MuJoCo中的双臂人形机器人,使其能够在虚拟环境中模拟抓取、移动和放置物体等操作。
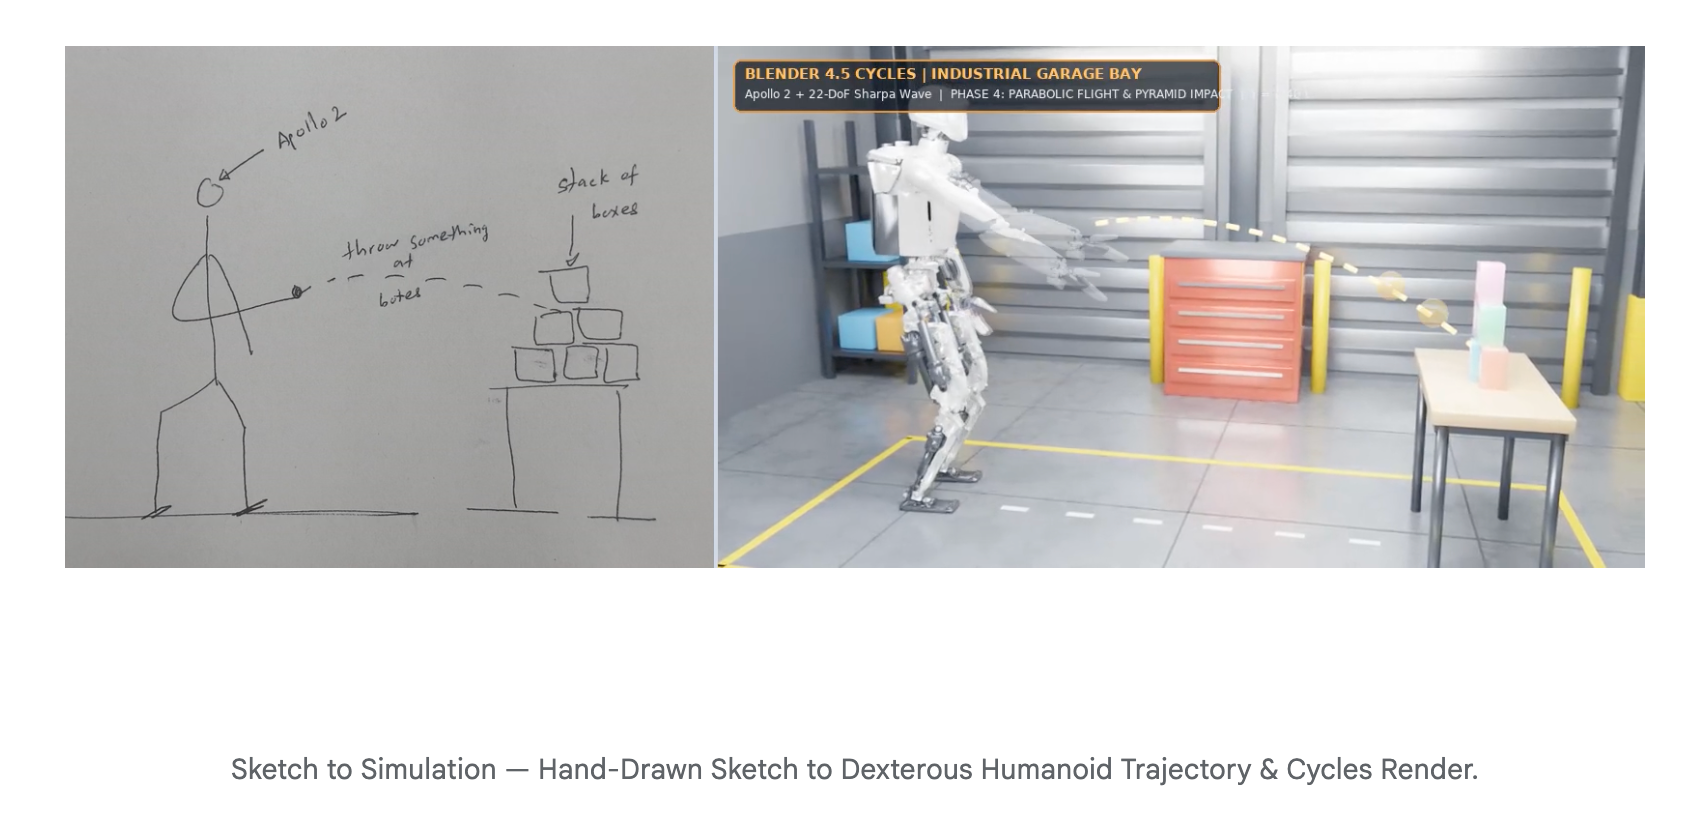
此外,Gemini 4 Argon还支持将手绘草图转换为物理仿真场景。Google展示了模型根据纸面草图构建机器人投掷物体的场景,并通过MuJoCo进行动作规划及物理验证的过程,进一步拓展了空间环境生成的输入形式。
在机器人训练方面,Google还展示了利用真实场景照片构建仿真环境,并生成超过4500段训练数据的案例。在该特定实验中,相关训练使真实机器人任务成功率由56%提升至75%,平均任务完成时间由35秒缩短至24秒。
Google表示,Gemini 4 Argon在具身推理基准测试ERQA中取得87%的成绩,展现了其在三维空间理解及物理推理方面的能力。
投稿/爆料:tougao@youxituoluo.com
稿件/商务合作: 林南(微信 19250561593)
加入行业交流群:林南(微信 19250561593)
版权申明:本文经原作者授权发布,不代表VR陀螺立场,如需转载请直接联系原作者
元宇宙数字产业服务平台
下载「陀螺科技」APP,获取前沿深度元宇宙讯息